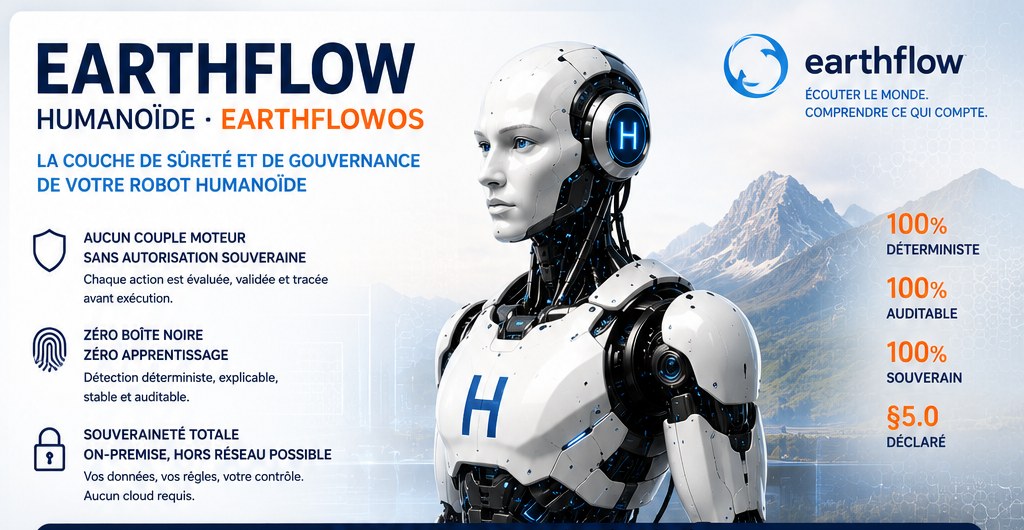
La robotique Earthflow

Le bras, le robot, et le cerveau.

Une seule méthode déterministe, trois formes : surveiller un bras, animer un humanoïde, et l'arbitrer — aucun geste sans autorisation.

01 · Robotique · démonstrateur

ArmGuard · le bras

Surveillance déterministe d'un bras robotisé 3 axes : panne, choc, dérive — verdict borné.

02 · Le robot

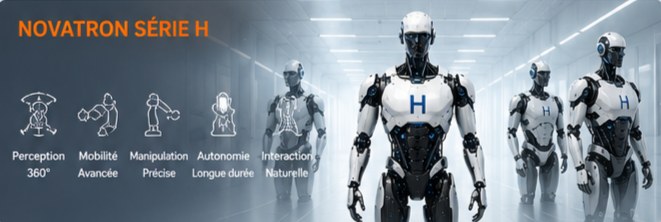
NOVATRON Série H

Le robot humanoïde — corps MCF-3D, 29 articulations, temps réel 200 Hz, peau haptique et perception du monde.

03 · EarthflowOS · le cerveau

EarthflowOS

Le cerveau de sûreté formel qui l'arbitre : aucun couple moteur n'est autorisé sans passer par la hiérarchie L3.
SEWM · le modèle du monde

Un seul invariant, une seule décision.

Sous NOVATRON, SEWM — Sovereign Earthflow World Model — donne au robot un sens formel du monde : un unique invariant global gouverne le corps, la perception, l'apprentissage et l'action, avec zéro paramètre libre non calibrable physiquement. Chaque capacité est garantie par un théorème, pas par des règles au cas par cas.

Physique
Non-chute, terminaison, mémoire, arrêt formel.
Spatial
Anticollision, affordances, dual map, cognition sociale.
Apprentissage
Transfert, cohérence garantie, amélioration monotone.
Temporel
Fenêtres d'action, rythmes, synchronisation.
Contextuel
Prudence automatique, sans règles codées au cas par cas.
Intentionnel
But maintenu, abandon formel, réplanification en action.
Haptique
Objet jamais endommagé, glissement détecté, co-manipulation.

SEWM-SPATIAL · le sens de l'espace

Cinq capacités, cinq théorèmes.

Espace péripersonnel
Anticollision structurelle — avant tout contact.
Affordances
Voir un objet, c'est voir ses actions possibles — planification réduite.
Dual map égo/allo
Deux repères cohérents entre eux.
Flux optique
Détection de mouvement sans surcoût.
Cognition sociale
Évitement social structurel des humains détectés.
Extension conservative : aucun théorème existant n'est invalidé, et un seul nouveau paramètre est ajouté — mesurable physiquement (r_peri). Statut : formellement spécifié et prouvé sur le papier ; la validation sur robot physique reste en cours, non certifiée.

SEWM · le sens du robot

Un modèle du monde souverain.

SEWM — Sovereign Earthflow World Model — donne au robot un sens du monde déterministe : où il est, ce qu'il peut faire, qui l'entoure. Neuf modules cognitifs, formellement spécifiés, sans apprentissage statistique.

Spatial

L'espace autour du corps, les objets et les repères.

Temporel

Le temps et la causalité : ce qui vient d'arriver, ce qui va suivre.

Intention

La file des buts : décider quoi faire, dans quel ordre.

Haptique

Le toucher et la co-manipulation avec l'humain, par écoute formelle.

Communication

Le langage corporel : l'intention est signalée avant l'action.

Métabolique

Sa propre énergie : batterie, chaleur, usure — l'épuisement devient un signal.

Adaptation

S'ajuster au contexte sans sortir du cadre gouverné.

Structure

Apprendre la structure du monde — pas des corrélations opaques.

Humanoïde

Le socle : le corps et ses invariants, sur lequel tout repose.

SEWM-SPATIAL — cinq garanties spatiales
  • Espace péripersonnel — anticollision avant tout contact.
  • Affordances — le robot ne planifie que des actions possibles.
  • Dual map égo/allocentrique — repères cohérents entre soi et le monde.
  • Flux optique — mouvement détecté sans surcoût de calcul.
  • Cognition sociale — évitement structurel de l'espace des humains.
Statut §5.0 : SEWM est spécifié formellement (théorèmes), et SEWM-SPATIAL en est une extension conservative — elle n'invalide aucun théorème existant. La validation sur robot réel reste à faire, module par module. Théorèmes, formules et paramètres sous NDA.

Robotique · démonstrateur

ArmGuard — surveiller un bras 3 axes.

Sur données simulées : Earthflow lit les 3 axes d'un bras (couple, position, vitesse), les compare à un profil sain et rend un verdict borné — sans IA apprise.

01
3 axes · τ θ ω
02
Résidus vs baseline saine
03
Invariants Z·C·H·T
04
Score Ψ borné
05
PASS / WATCH / STOP
ComportementVerdict
Nominal · système sain, référencePASS
Choc externe · impulsion sur un axe — pic bref, retour < 15 sWATCH
Dégradation · perte de couple sur un axe — dérive persistanteWATCH
Désynchronisation · décalage de consigne — montée progressiveWATCH
Cumul multi-défauts · choc + dégradation + désync — élévation soutenueWATCH · proche STOP
Données simulées. Le verdict combine le niveau de Ψ et sa persistance : un pic transitoire reste en WATCH ; seule une élévation soutenue mène à STOP. Les pondérations et les formules exactes restent sous NDA.

Démonstrateur · ArmGuard

Le bras 3 axes, en direct.

Choisissez un scénario et observez le score Ψ évoluer. Le verdict combine le niveau ET la persistance — un pic bref reste en WATCH ; seule une élévation soutenue mène à STOP. Données simulées.

Score Ψ
0.00
PASS
Système sain, référence.

Le robot

NOVATRON Série H — l'humanoïde MCF-3D.

Le corps matériel qu'EarthflowOS gouverne. Produit au stade conception / simulation — les specs publiques ci-dessous, le reste sous NDA.

Corps
Humanoïde MCF-3D · 29 DDL
Cycle
Temps réel · 200 Hz
Peau
Skin v1.1 · haptique distribuée
Perception
Modèle du monde JEPA
Actionnement
Noyau FPGA · 29 articulations
Mémoire
Mnémosyne Ω · subordonnée
Sûreté visée
ISO 26262 ASIL-D (cible)
Validation
330+ tests · audit SHA-256 4 couches
Le robot est au stade conception / simulation. La sûreté fonctionnelle est visée (ISO 26262 ASIL-D, tests sur périmètre défini) — pas certifiée à ce jour. Perception, peau et mémoire observent et tracent ; elles n'autorisent jamais un geste.

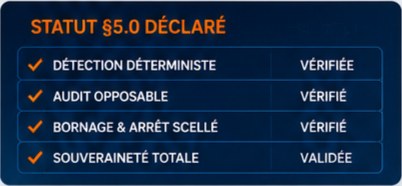
Statut §5.0 — à lire avant tout

Ce qui tient, ce qui manque.

DÉMONTRÉ

Hiérarchie de sûreté, seuil souverain, chaîne EIS SHA-256, arrêt persistant inter-reboot, replay d'audit, signature de commande — vérifiés.

PARTIEL

Un verrou de surveillance (WATCH) démontré en session isolée, non encore reproductible de façon stable avec modules dupliqués.

NON TESTÉ

Signal articulaire réel (synthétique seulement), déploiement sur robot physique, latence 200 Hz embarquée.
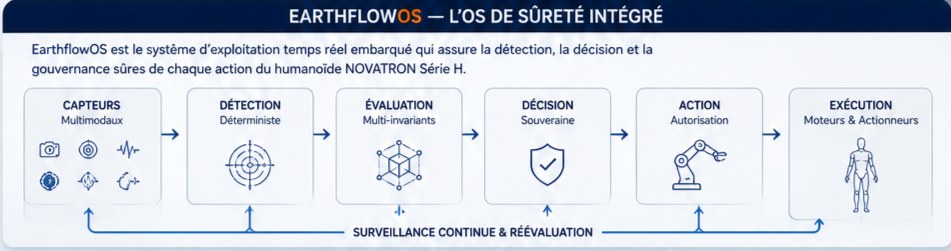
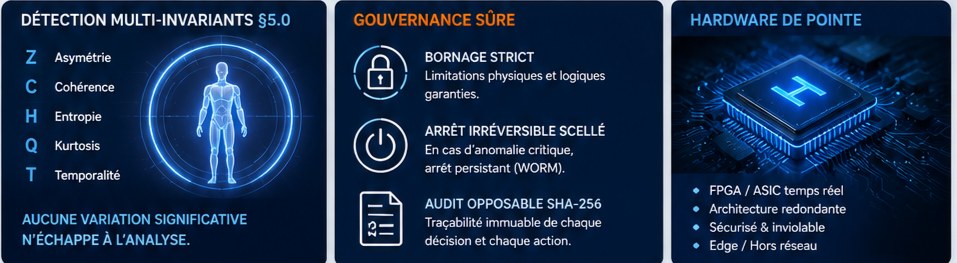
Ce n'est pas un robot de sûreté certifié. C'est une couche de gouvernance validée en simulation. Une exploitation sur matériel exigerait essais physiques, diversité réelle et certification indépendante.

Propriété intellectuelle

Le cœur reste sous NDA.

Cette page décrit l'architecture, la hiérarchie de sûreté et les garanties — sans exposer les invariants ni les seuils du noyau. Le source de l'OS et les paramètres se transmettent sous accord de confidentialité.
⚠ Ces statuts sont vérifiés en simulation (données synthétiques). Non testé sur robot physique, non certifié ASIL/SIL ; un verrou de surveillance (WATCH) reste PARTIEL.